ایک متغیر فریکوئنسی ڈرائیو (VFD) ایک الیکٹرانک ڈیوائس ہے جو موٹر کی رفتار اور ٹارک کو ایڈجسٹ کرنے کے لیے استعمال ہوتی ہے۔ یہ موٹر کے عین مطابق کنٹرول حاصل کرنے کے لیے موٹر میں پاور فریکوئنسی اور وولٹیج ان پٹ کو ایڈجسٹ کرکے موٹر کے چلنے کی رفتار کو کنٹرول کرتا ہے۔ متغیر فریکوئنسی ڈرائیو کے اہم افعال میں شامل ہیں:
1. رفتار کنٹرول:
پاور فریکوئنسی کو تبدیل کرکے، متغیر فریکوئنسی ڈرائیو مختلف کام کی ضروریات کو اپنانے کے لیے موٹر کی رفتار کو کنٹرول کر سکتی ہے۔
2. ٹارک کنٹرول:
لوڈ تبدیلیوں کی ضروریات کو پورا کرنے کے لیے موٹر کے آؤٹ پٹ ٹارک کو ایڈجسٹ کریں۔
3. توانائی کی کارکردگی کی اصلاح:
متغیر فریکوئنسی ڈرائیو لوڈ کی ضروریات کے مطابق موٹر کے چلنے کی رفتار کو ایڈجسٹ کر سکتی ہے، توانائی کے ضیاع کو کم کر سکتی ہے، اور توانائی کے استعمال کی کارکردگی کو بہتر بنا سکتی ہے۔


4. نرم آغاز اور نرم سٹاپ:
موٹر کی رفتار کو بتدریج بڑھانے یا کم کرنے سے، شروع کرنے اور روکنے کے دوران مکینیکل سسٹم پر پڑنے والے اثرات کو کم کیا جاتا ہے، اور سامان کی سروس لائف بڑھا دی جاتی ہے۔
5. تحفظ کی تقریب:
موٹر اور متغیر فریکوئنسی ڈرائیو کے محفوظ آپریشن کو یقینی بنانے کے لیے حفاظتی افعال جیسے اوورلوڈ، اوور وولٹیج، انڈر وولٹیج، اور شارٹ سرکٹ فراہم کریں۔
6. ریموٹ کنٹرول اور نگرانی:
کمیونیکیشن انٹرفیس (جیسے Modbus، Profibus، وغیرہ) کے ذریعے، متغیر فریکوئنسی ڈرائیو کو دور سے مانیٹر کیا جا سکتا ہے اور دوسرے کنٹرول سسٹم کے ساتھ ایڈجسٹ کیا جا سکتا ہے۔
Inverters وسیع پیمانے پر مختلف صنعتی اور تجارتی منظرناموں میں استعمال ہوتے ہیں، بشمول مینوفیکچرنگ، تعمیرات، HVAC سسٹمز (ہیٹنگ، وینٹیلیشن اور ایئر کنڈیشنگ)، پانی کی صفائی اور نقل و حمل، سامان کی لچک اور آپریٹنگ کارکردگی کو بہتر بنانے کے لیے۔
انورٹر میں کون سے کنیکٹر انٹرفیس استعمال ہوتے ہیں؟
متغیر فریکوئنسی ڈرائیو (VFD) سسٹمز میں، عام کنیکٹر انٹرفیس میں شامل ہیں:
1. پاور کنیکٹر:
مین پاور ان پٹ: گرڈ پاور سپلائی سے منسلک کرنے کے لیے استعمال کیا جاتا ہے، بشمول ہائی وولٹیج اور کم وولٹیج ان پٹ ٹرمینلز، عام طور پر سکرو ٹرمینلز یا کرمپ ٹرمینلز۔
آؤٹ پٹ ٹرمینلز: موٹر کے آؤٹ پٹ ٹرمینلز سے جڑے ہوئے، متغیر فریکوئنسی ڈرائیو کے ذریعے ریگولیٹ شدہ پاور کو منتقل کرتے ہوئے۔
2. کنٹرول انٹرفیس:
ڈیجیٹل ان پٹ/آؤٹ پٹ (DI/DO): کنٹرول ڈیوائسز جیسے کہ سوئچ، بٹن، اور اشارے کی لائٹس کو جوڑنے کے لیے استعمال کیا جاتا ہے۔
اینالاگ ان پٹ/آؤٹ پٹ (AI/AO): اینالاگ سگنل ڈیوائسز جیسے کہ سینسر اور آلات، ترسیل کی رفتار، درجہ حرارت اور دیگر سگنلز کو جوڑنے کے لیے استعمال کیا جاتا ہے۔
ریلے آؤٹ پٹ: اسٹیٹس فیڈ بیک اور الارم سگنل فراہم کرنے کے لیے الارم لائٹس یا بیرونی کنٹرول سسٹم کو جوڑنے کے لیے استعمال کیا جاتا ہے۔
3. مواصلاتی انٹرفیس:
RS485/RS232: ڈیٹا کمیونیکیشن، PLC، HMI (ہیومن مشین انٹرفیس) یا دوسرے کنٹرول سسٹمز، معاون پروٹوکول جیسے Modbus، Profibus وغیرہ کے لیے استعمال کیا جاتا ہے۔
ایتھرنیٹ: نیٹ ورک کمیونیکیشن کے لیے استعمال کیا جاتا ہے، صنعتی ایتھرنیٹ پروٹوکولز جیسے Profinet، Ethernet/IP، وغیرہ کو سپورٹ کرتا ہے۔
CANopen: آلات کے درمیان نیٹ ورک مواصلات کو کنٹرول کرنے کے لیے استعمال کیا جاتا ہے، جو صنعتی آٹومیشن ایپلی کیشنز میں عام ہے۔


4. ٹرمینلز اور پلگ:
M12/M16 کنیکٹر: سینسرز، ایکچیوٹرز اور دیگر آلات کو جوڑنے کے لیے استعمال کیا جاتا ہے، ایک مستحکم برقی کنکشن فراہم کرتا ہے۔
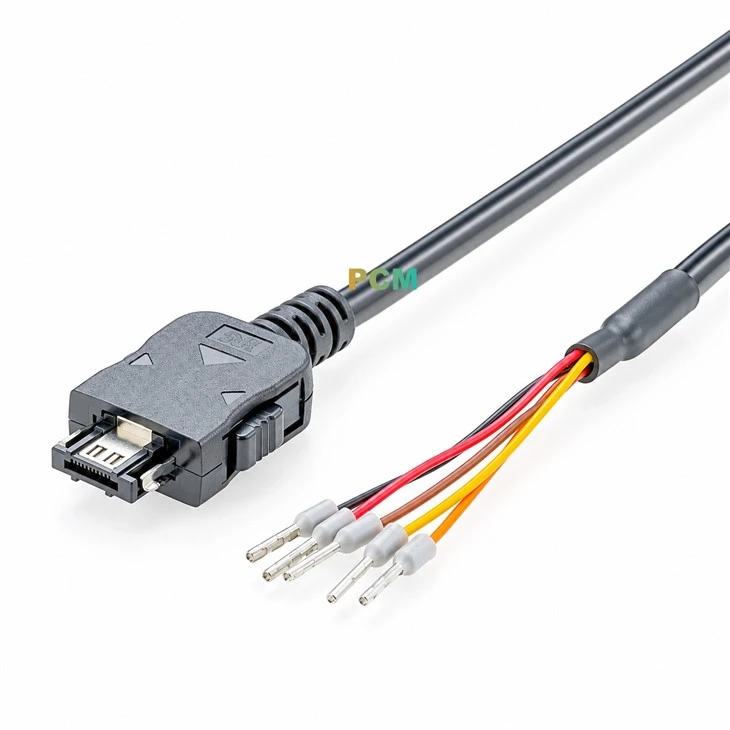
کیبل کنیکٹر: انورٹر کی کیبل اور موٹر یا دیگر بیرونی آلات کو جوڑنے کے لیے استعمال کیا جاتا ہے۔
5. پروگرامنگ انٹرفیس:
USB انٹرفیس: پروگرامنگ ٹولز اور پی سی کو پیرامیٹر سیٹنگ اور ڈیٹا اپ لوڈ/ڈاؤن لوڈ کرنے کے لیے استعمال کیا جاتا ہے۔
ہینڈ ہیلڈ پروگرامر انٹرفیس: انورٹر پیرامیٹرز کو براہ راست سائٹ پر سیٹ اور ایڈجسٹ کرنے کے لیے استعمال کیا جاتا ہے۔
یہ انٹرفیس اور کنیکٹر انورٹر کی تنصیب اور دیکھ بھال میں کلیدی کردار ادا کرتے ہیں، انورٹر اور کنٹرول سسٹم، موٹر اور دیگر آلات کے درمیان موثر مواصلت اور آپریشن کو یقینی بناتے ہیں۔
ای میل